 ®

技术指南
NMRV 蜗杆减速机是否能自锁
作者: 承发减速机(常州)有限公司(CHINFAR)技术团队 · 审核: Tinyuen(承发减速机(常州)有限公司) · 更新: 2026-11-04
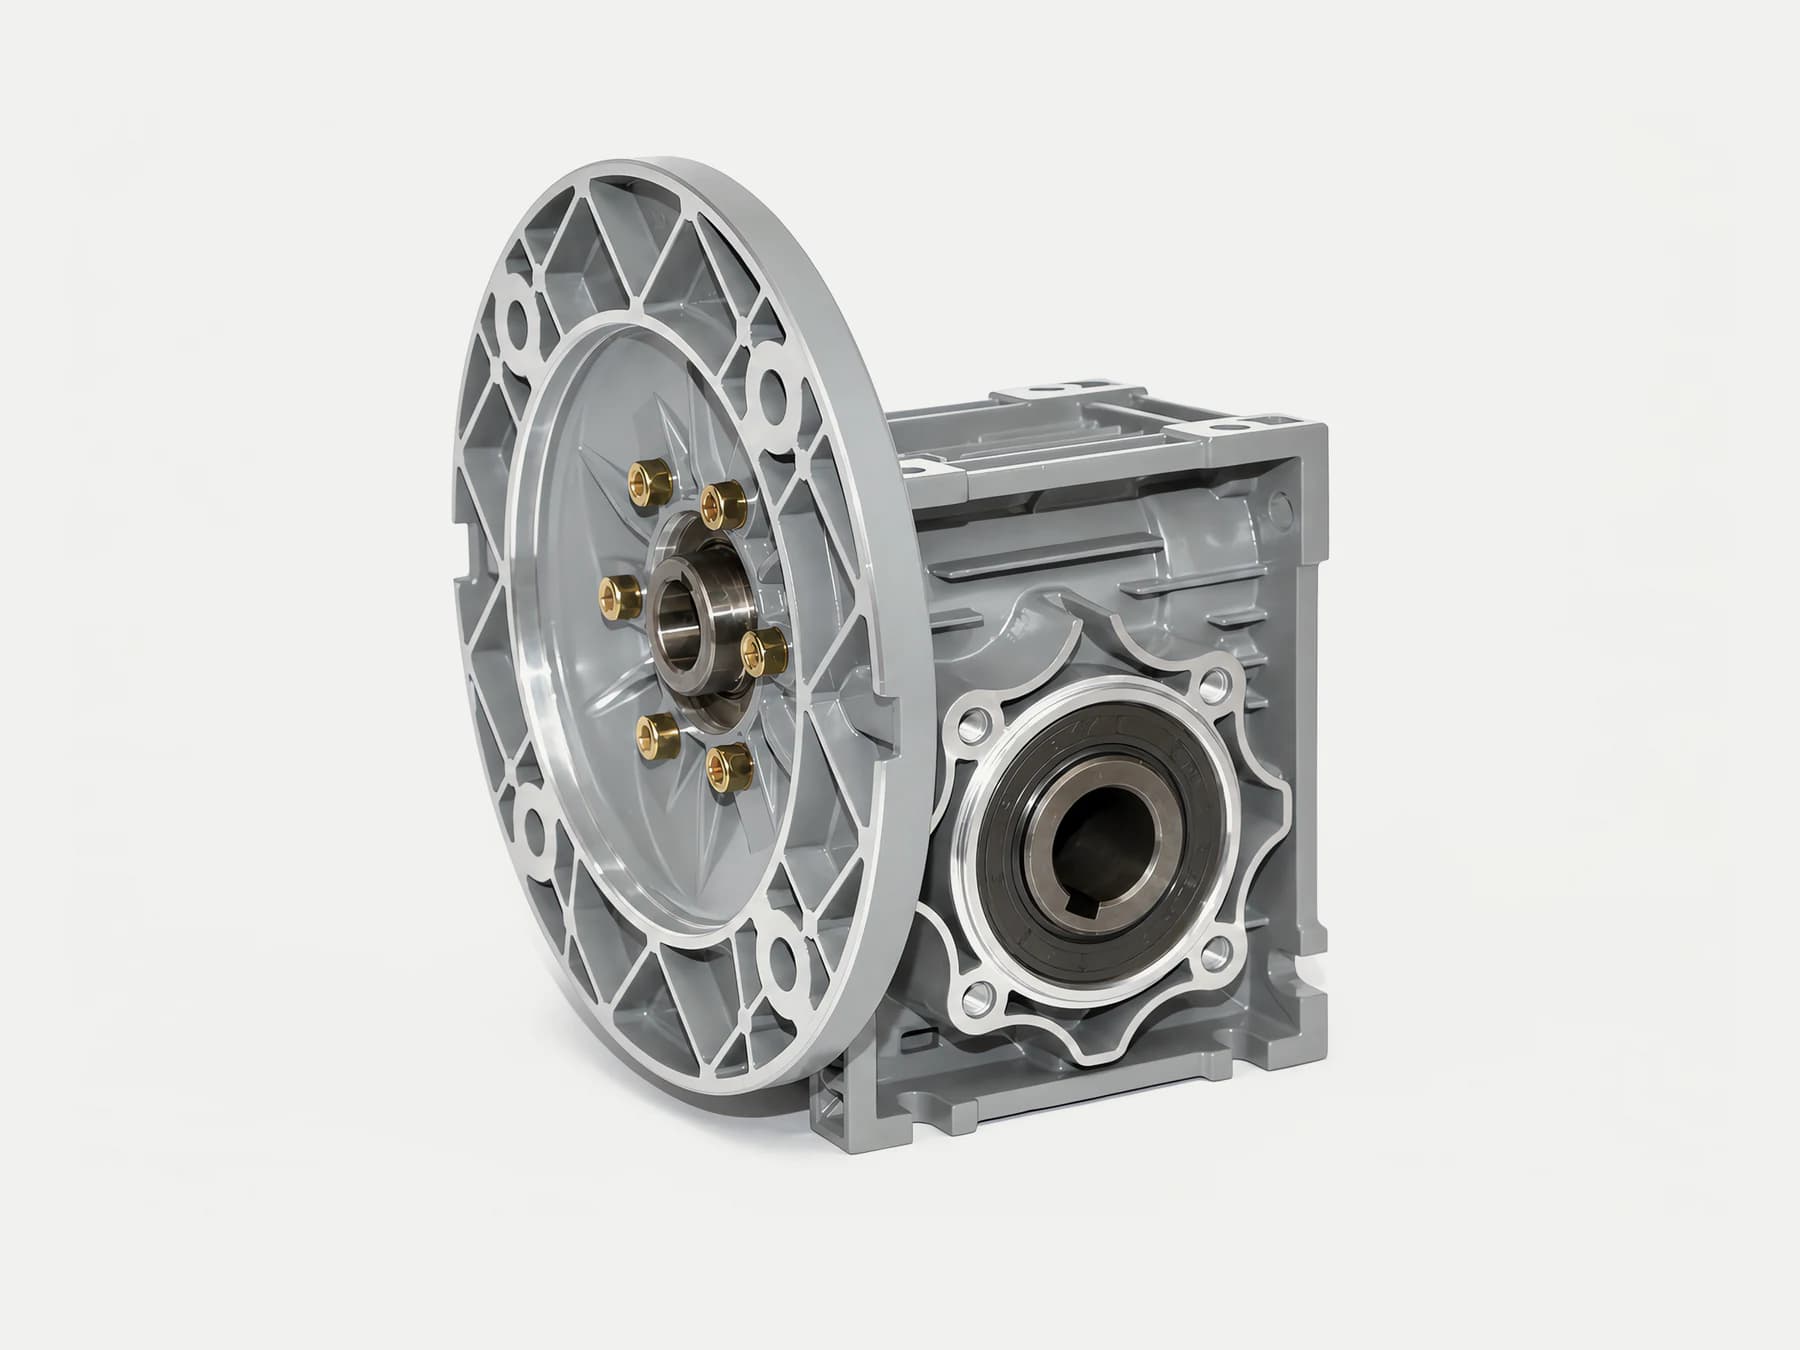
不能——至少不能当作"能"来用。
NMRV 蜗杆减速机通常具有自锁倾向,但"有自锁倾向"不等于"可以作为安全制动"。自锁是否成立取决于导程角、摩擦系数、润滑状态、振动与负载方向,而这些在运行中都会变化。
自锁是"在某些条件下可能成立",安全要求是"在所有条件下必须成立"。前者是概率,后者是必然,两者不能互换。
一、结论卡
| 问题 | 回答 |
| NMRV 有自锁倾向吗 | 有,单头机型更明显 |
| 有倾向就能依赖吗 | 不能 |
| 判据是什么 | 导程角 λ ≤ 摩擦角 ρ |
| 判据满足就永久自锁吗 | 不是,摩擦角随润滑、磨损、温度漂移 |
| 能用自锁代替制动器吗 | 不能 |
| 提升/悬吊/有人员风险能用自锁防坠吗 | 绝对不能,须独立制动、限位与安全装置 |
二、自锁的机理:λ 与 ρ
蜗杆传动的自锁条件可以写成一个不等式:
λ ≤ ρλ 为导程角,ρ 为摩擦角。摩擦角由摩擦系数决定:
ρ = arctan(μ)μ 为摩擦系数,ρ 与 arctan 的结果均为角度量。
这个式子的含义很直接:只有当导程角足够小、小到不超过摩擦角时,蜗杆才不能被蜗轮反向驱动。 一旦导程角大于摩擦角,反向驱动就成为可能。
导程角本身由几何决定:
tan λ = z₁ / qz₁ 为蜗杆头数,q 为直径系数。
三、头数决定倾向
从上式可以看出:头数越多,导程角越大,越难满足 `λ ≤ ρ`。
| 头数 | 导程角 | 自锁倾向 | 效率倾向 |
| 单头 | 小 | 较强 | 较低 |
| 双头 | 中 | 较弱 | 中等 |
| 三头及以上 | 大 | 很弱或不自锁 | 较高 |
这就解释了一个常见误解的来源:有人用单头机型的经验,去推断所有 NMRV 都能自锁。 双头、三头的机型在设计上就是朝向效率而非自锁的,把它们当成"能自锁"是方向性错误。
四、自锁与效率是互斥的
蜗杆传动的效率近似为:
η = tan λ / tan(λ + ρ)η 为效率。
这个式子说明一件很实际的事:`λ` 越小,效率越低。 而自锁要求 λ 小。所以:
自锁与高效率在几何上互相冲突。 想要自锁,就得接受低效率;想要高效率,就必然削弱自锁倾向。
这意味着"选一台既高效又可靠自锁的蜗杆减速机"这个需求本身是不成立的。如果设计上真的需要自锁,代价是发热与能耗上升;如果更在意效率,那自锁就更不可依赖。
这条互斥关系也是"不能拿自锁当安全功能"的物理根源——安全功能不应该建立在一个与效率直接冲突、因而总被设计压力挤压的参数上。
五、六类条件会让自锁失效
即使出厂时满足 λ ≤ ρ,以下六类条件也会让它失效。
| 条件 | 为什么会让自锁失效 | 变化方向 |
| 润滑状态 | 润滑充分时 μ 小、ρ 小,更容易 λ > ρ;润滑不足时 μ 大、更易自锁,但干摩擦不可依赖 | 运行中持续变化 |
| 振动 | 振动使接触面瞬时脱离,静摩擦被破坏,本应自锁的机构发生滑移 | 现场常见 |
| 负载方向与大小 | 负载越"顺"、越大,反向驱动力矩越容易克服摩擦;下放类负载最易突破 | 随工况变化 |
| 磨损 | 齿面磨损改变接触与摩擦特性,μ 漂移 | 随时间累积 |
| 温度 | 油温改变油膜与粘度,μ 随之变化 | 随运行与季节变化 |
| 头数(设计变量) | 头数越多 λ 越大,越难自锁 | 选型阶段已定 |
注意其中前五条都是运行中会变的东西。这就是为什么"我这台能自锁"这句话,只能说明"在某个时刻、某种状态下能",不能说明"一直能"。
特别提醒润滑这一条的反直觉之处:润滑变差时自锁倾向反而增强,因为摩擦变大。但这绝不是好消息——那意味着机构正处在干摩擦或边界润滑状态,磨损与温升都会随之恶化。"因为润滑不良所以能自锁"是一种危险的巧合,不能作为设计依据。
六、场景判定表
| 使用场景 | 能否依赖自锁 | 应采取的方案 |
| 水平输送、无反向驱动可能 | 可作为运行特性参考 | 按常规选型,自锁不作为功能 |
| 断电时仅需缓慢停转、无坠落风险 | 不宜 | 用失电制动实现可控停止 |
| 垂直提升、断电不得下坠 | 绝对不能 | 失电制动 + 限位 + 安全装置,由设备设计方验证 |
| 悬吊载荷、人员可能位于下方 | 绝对不能 | 独立安全制动系统,按功能安全要求设计验证 |
| 斜坡/倾斜安装、负载有下滑分量 | 绝对不能 | 独立制动,并核算下滑力矩 |
| 检修锁定状态 | 不能 | 用机械锁定装置,不依赖传动件 |
| 有振动或冲击的环境 | 不能 | 独立制动 + 防松,自锁不作为依据 |
一句话概括这张表:只有"本来就不需要制动"的场合,自锁才是无害的;凡是真的需要制动的场合,自锁都不够。
七、安全边界
这一节是本篇唯一不能含糊的部分。
- 不得把自锁作为人员安全制动的保证。 自锁是一个可能成立的运行特性,不是一个已验证的安全功能。
- 涉及提升、悬吊、人员或坠落风险的设备,必须设置独立制动、限位与安全装置,并由设备设计方验证。 供应方提供的是传动部件,安全功能的成立与否取决于整机设计。
- 需要断电保位的场合应使用失电制动(断电即制动、通电才释放),不得依赖自锁。
- 不得以自锁替代制动方案。 自锁与制动是两件事:前者是几何与摩擦的副产物,后者是专门设计的可控功能。
需要说明的是,以上并不是"某厂家的免责说法",而是传动件的物理属性决定的:任何依赖摩擦条件成立的特性,都不足以承担安全功能。
八、条件判断表
| 判断项 | 满足时的含义 | 不满足时的含义 | 需要的数据 |
| 头数是否为单头 | 自锁倾向相对强 | 多头基本不宜期待自锁 | 型号规格 |
| 润滑是否处于正常状态 | 摩擦系数在设计预期内 | 自锁"看似成立"但处于异常摩擦 | 油品、换油记录 |
| 是否存在持续振动 | 静摩擦可能被反复破坏 | 自锁条件相对稳定 | 现场振动情况 |
| 负载方向是否含下滑分量 | 反向驱动力矩大 | 反向驱动可能性低 | 安装角度、负载方向 |
| 是否需要断电保位 | 必须配失电制动 | 仍需评估停止方式 | 工艺与安全要求 |
| 是否有人可能位于设备下方 | 必须按功能安全设计 | 仍需基本防护 | 现场作业方式 |
| 设备已运行多久 | 磨损累积可能改变摩擦特性 | 接近出厂状态 | 运行时长 |
| 是否发生过滑移或下坠 | 现有方案已被证伪 | 尚无证据 | 事故/异常记录 |
九、现场检查清单
选型阶段:
- 确认所选型号的头数。
- 明确这台设备是否需要"断电保位"。
- 明确是否涉及提升、悬吊或人员可能位于下方。
- 在图纸上标注安装角度与负载方向。
安装阶段:
- 确认独立制动装置已按设计要求安装。
- 确认限位与安全装置已安装并功能验证。
- 确认手动释放与检修锁定装置可用。
运行维护阶段:
- 定期检查制动装置动作是否可靠。
- 记录是否出现过滑移、缓慢下坠或异常声音。
- 换油与磨损检查后,重新评估摩擦相关特性是否变化。
- 任何安全相关变更,均由设备设计方重新验证。
十、常见误区与适用边界
常见误区:
- 把"有自锁倾向"当成"必然自锁"。 倾向是概率,不是承诺。
- 用单头机型的经验判断所有 NMRV。 双头、三头的导程角完全不同。
- 认为出厂能自锁就永远自锁。 磨损、润滑、温度都会让摩擦角漂移。
- 在振动或冲击场合依赖自锁。 振动会破坏静摩擦。
- 用自锁代替制动器。 两者是不同性质的东西。
- 认为自锁等于"断电不下坠"。 安全要求是必然成立,自锁做不到。
- 忽略效率代价。 为自锁选小导程角,效率下降、发热上升,需要重新校核热平衡。
适用边界:
- 本文的判据、机理与失效条件适用于 NMRV 蜗轮蜗杆减速机的自锁判断。
- 本文不给出任何导程角、摩擦系数与效率的数值,也不给出任何具体型号是否自锁的性能结论——这些必须按型号、工况与厂家数据确认。
- 本文不使用"多数场合能自锁""一般都够用"一类无统计来源的表述。
- 本文不构成安全认证或安全功能验证结论。 涉及人员、悬吊或坠落风险的场合,必须由设备设计方按适用的功能安全要求独立设计与验证。
十一、询价数据清单
| 序号 | 数据项 | 说明 |
| 1 | 用途与设备类型 | 明确是否为提升/悬吊类 |
| 2 | 安装角度 | 是否含下滑分量 |
| 3 | 负载方向与大小 | 判断反向驱动可能性 |
| 4 | 是否需要断电保位 | 若需要,说明保持方式要求 |
| 5 | 是否有人可能位于设备下方 | 决定安全等级要求 |
| 6 | 运行方式 | 连续/间歇,启停频次 |
| 7 | 环境振动与冲击情况 | 影响静摩擦可靠性 |
| 8 | 所需独立制动形式 | 失电制动或其他 |
| 9 | 检修锁定要求 | 是否需要机械锁定装置 |
| 10 | 环境与安装条件 | 温度、粉尘、湿度 |
第 4 与第 5 项最容易被跳过:"是否需要断电保位"和"有没有人可能在下面",这两句话直接决定这台设备要不要安全制动系统,而不是决定选哪个型号。
十二、关于本文与发布主体
本文由承发减速机(常州)有限公司(CHINFAR)技术团队编写,经公司技术审核后发布。NMRV 系列蜗轮蜗杆减速机由承发减速机(常州)有限公司提供;承发产品依托汇光—承发联合制造体系生产交付。
选型对比与更广的产品选择,见另一篇专文,本文不重复:
十三、下一步
如果这台设备涉及提升、悬吊或有人可能位于下方,请先不要纠结"能不能自锁",而是直接回答两个问题:断电后允许不允许动?如果动了会不会伤人? 这两个答案决定的是安全方案,不是型号。
其余情况可把上面 10 项发到 sales@chinfar.com。需要强调的是:自锁性能须按具体型号与工况由工程确认,本文不提供安全认证结论,也不替代设备设计方的安全验证责任。